Kamaro 2010
Der erste Roboter aus dem Hause Kamaro.
Viele Ideen wurden hier zum ersten Mal ausprobiert, viele verworfen, manche für gut empfunden.
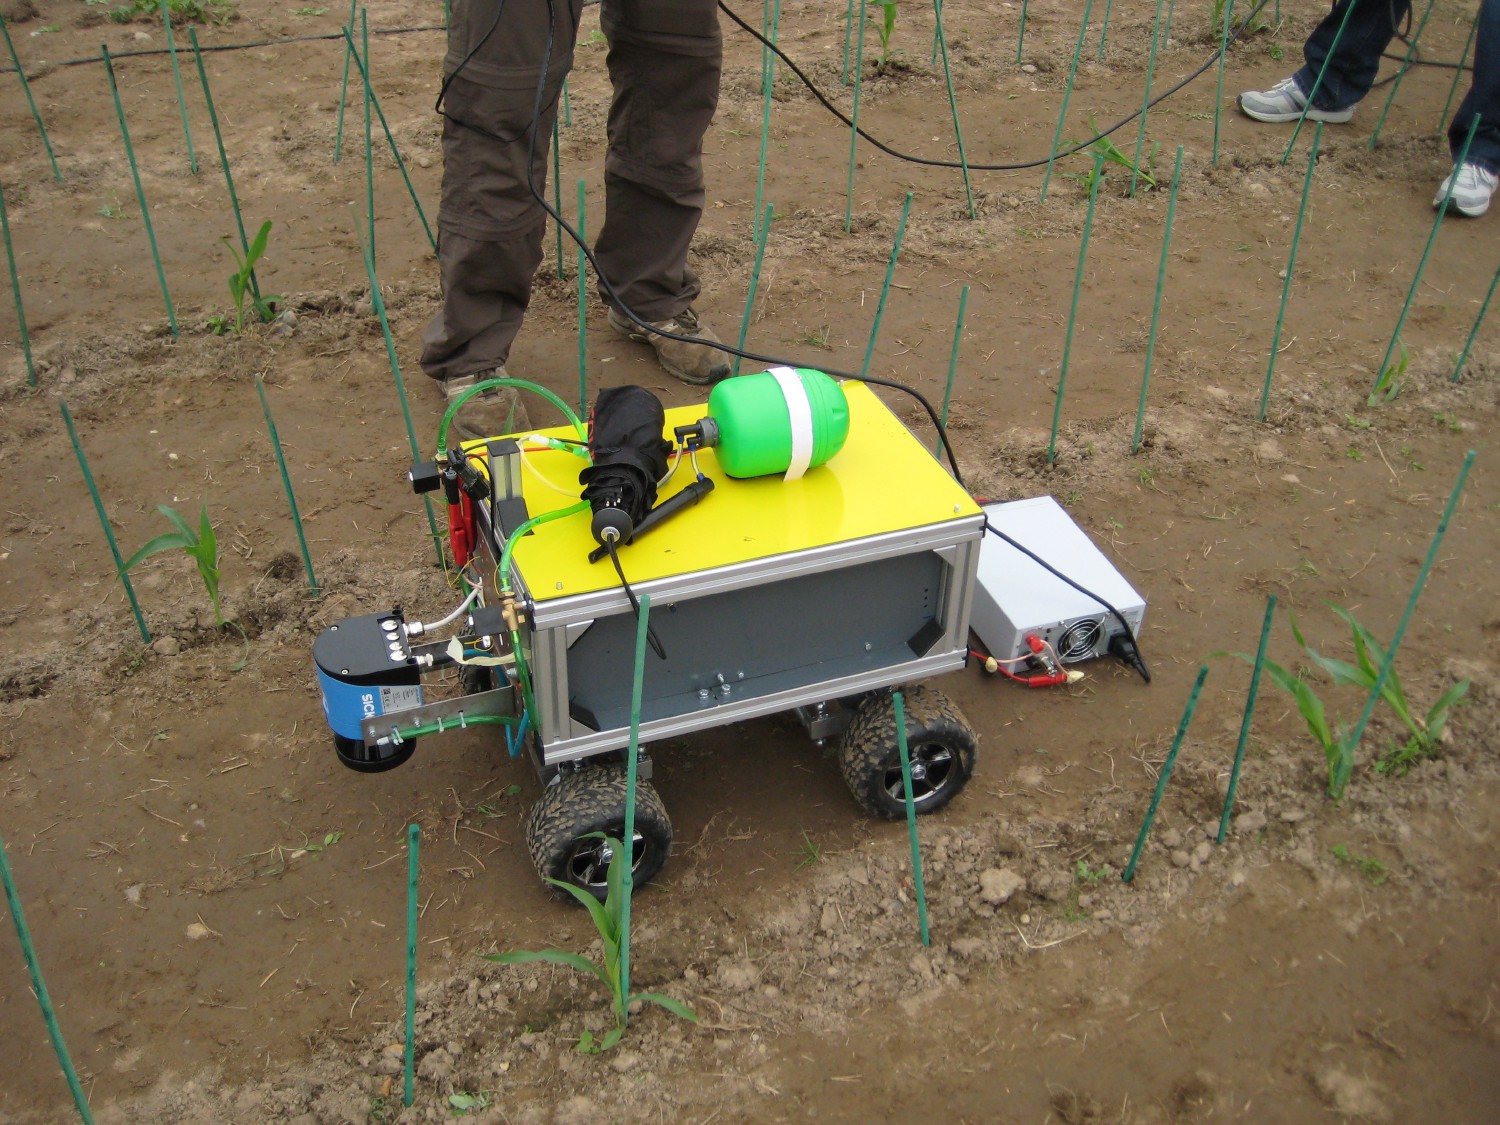
Die Grundideen waren:
- Steuerung des Roboters über vier separat angetriebene und lenkbare Räder
- Navigation durch einen Lasersensor mit Unterstützung durch Infrarot und einer Zusammenstoßdetektion
- Objekterkennung durch eine Kamera
- On-board Rechner auf ITX-Board
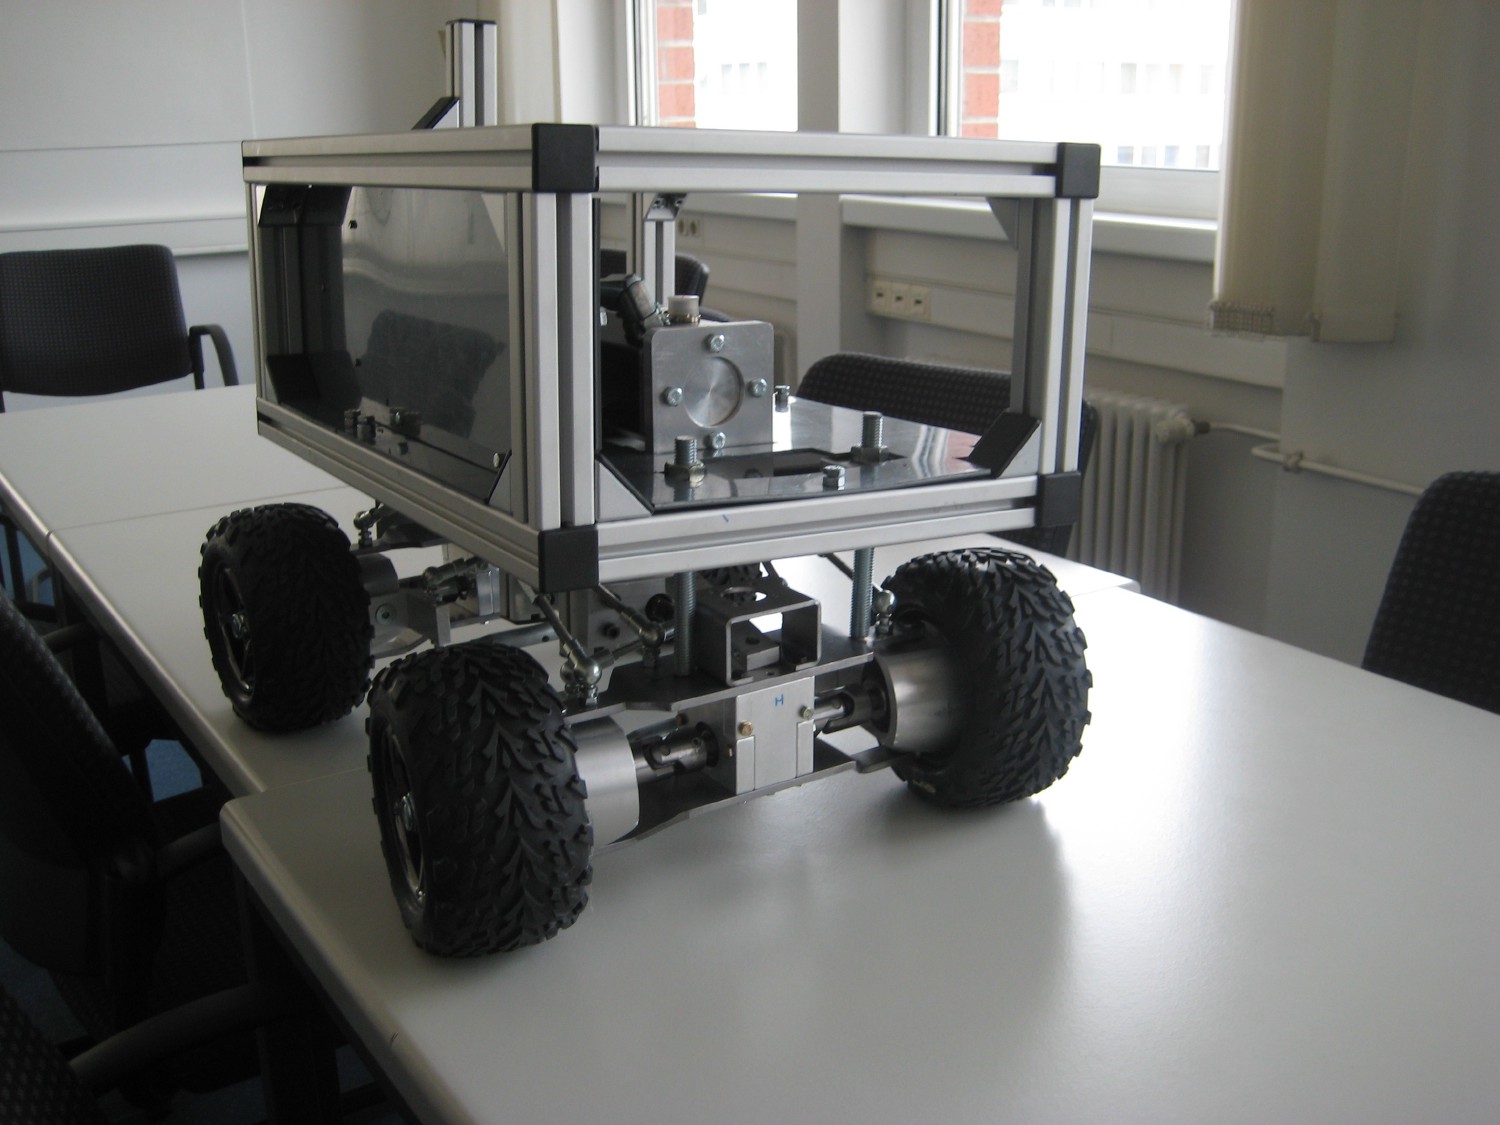
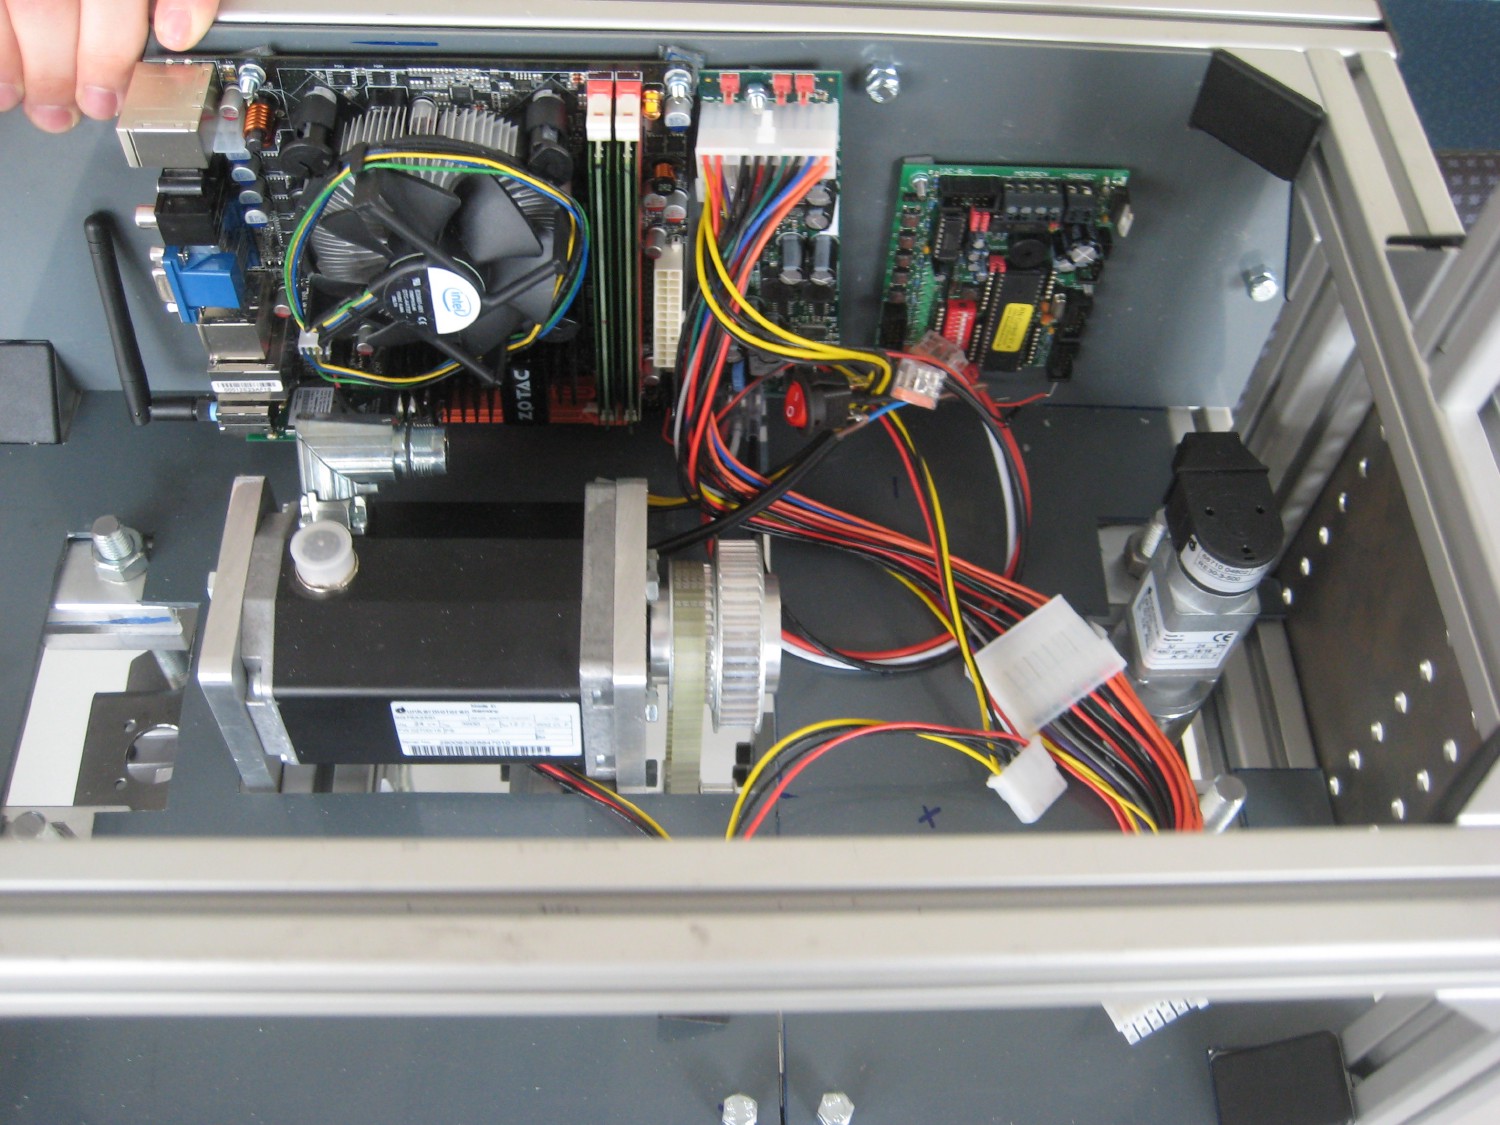
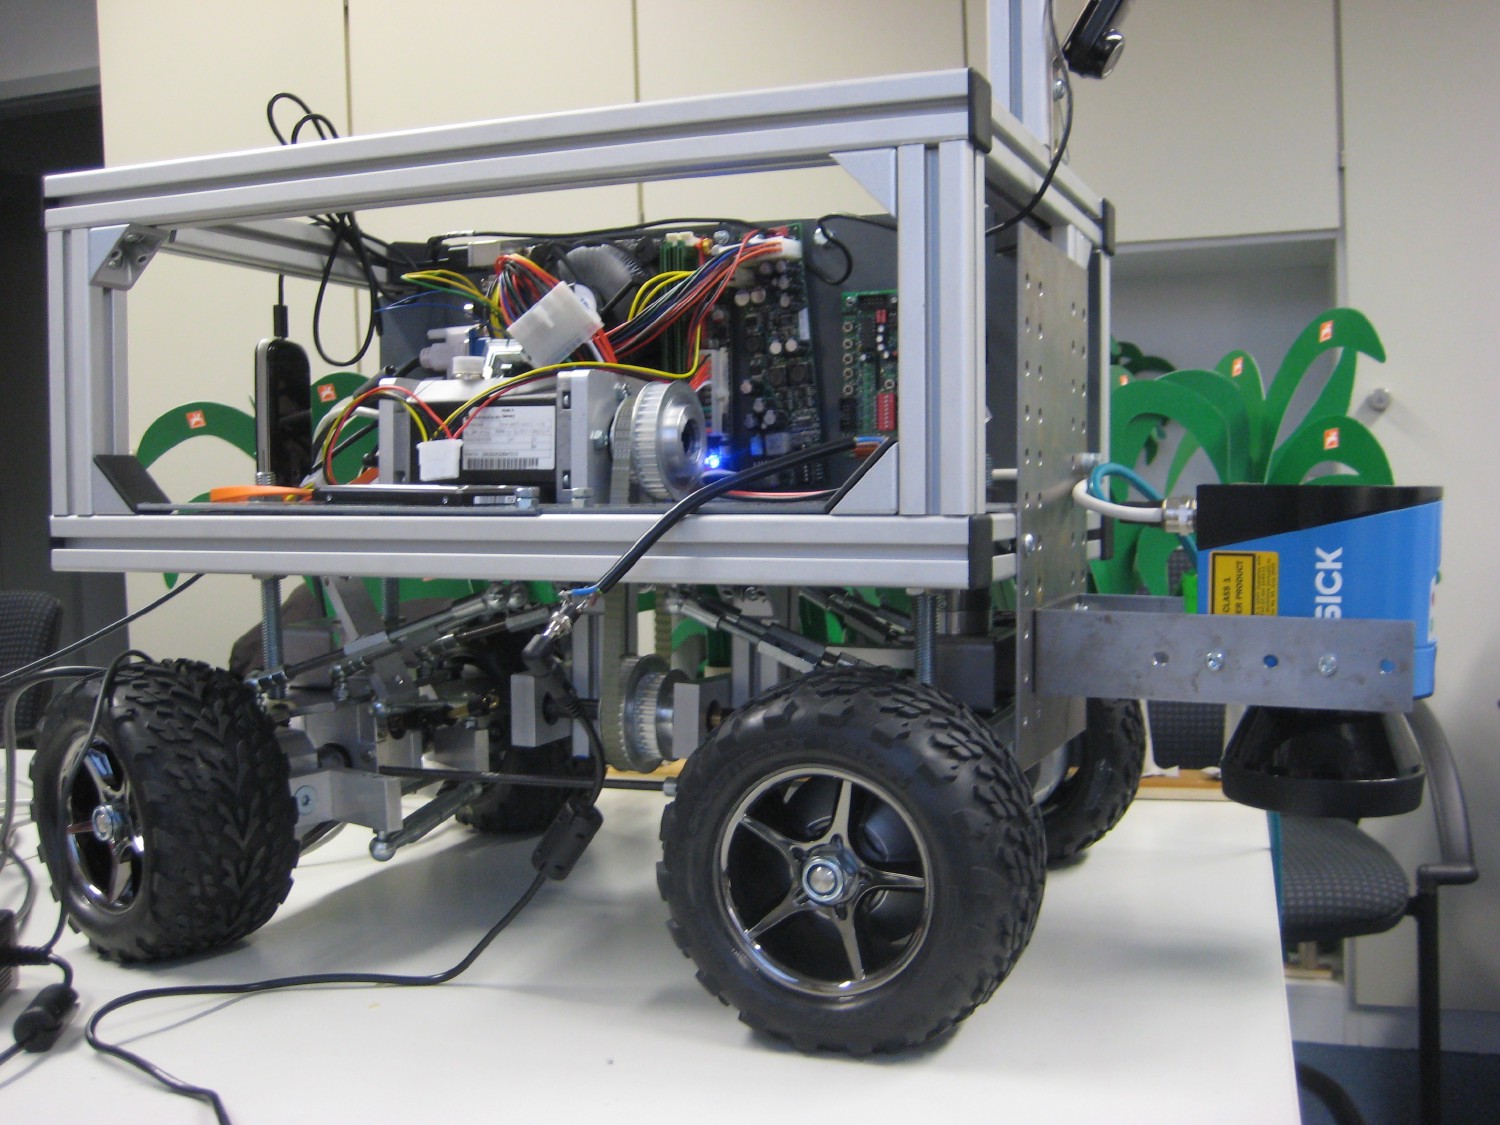
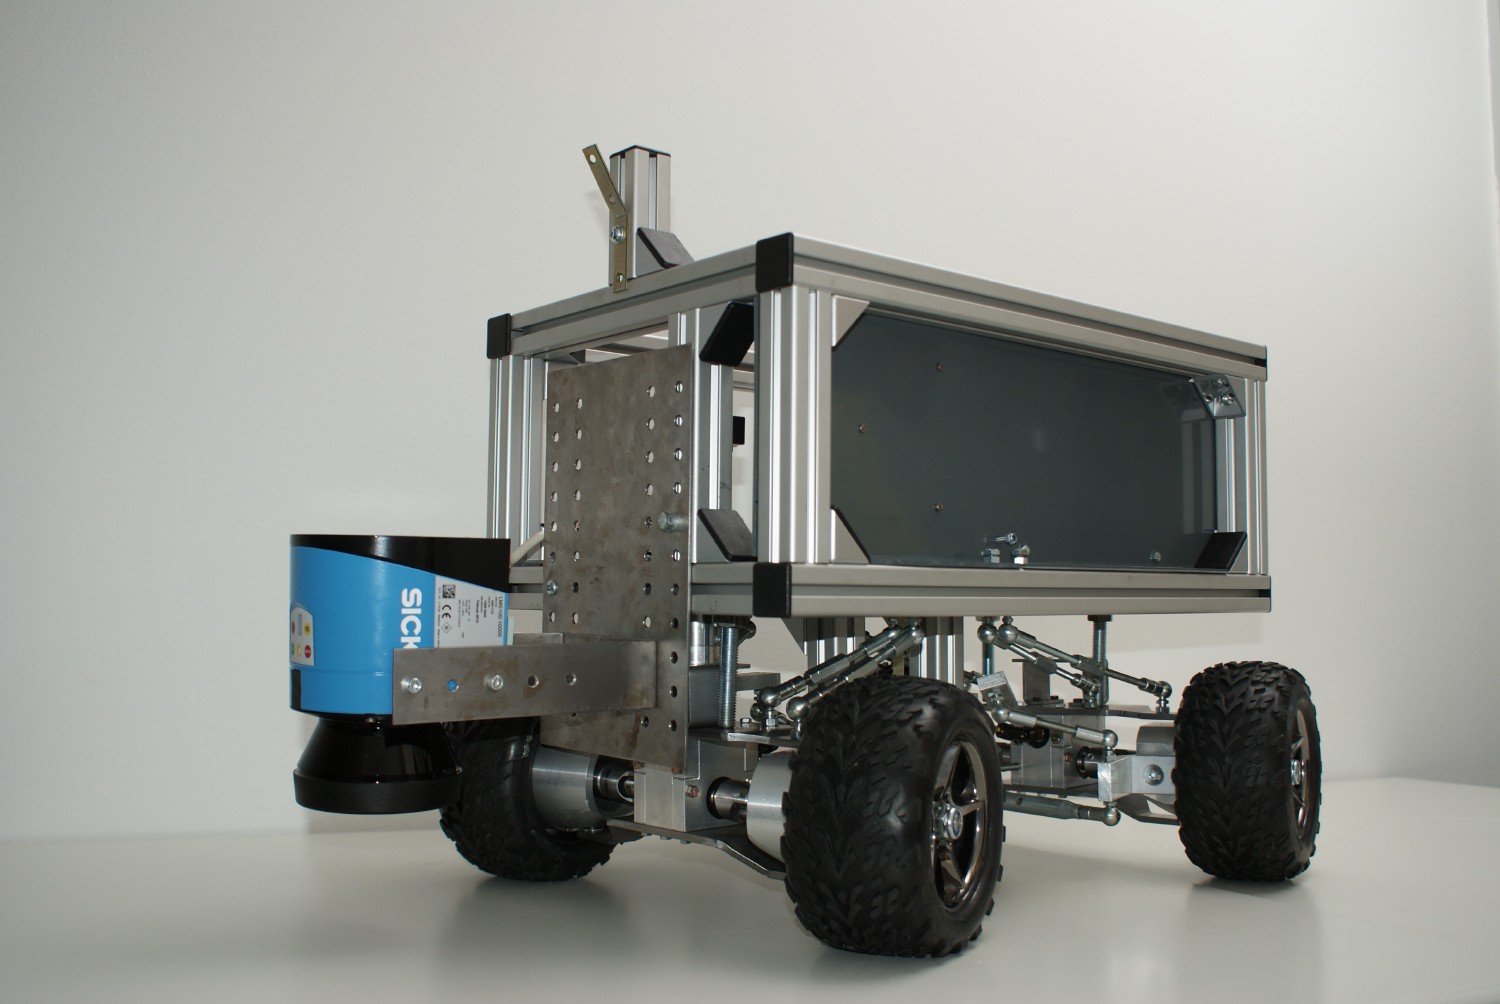
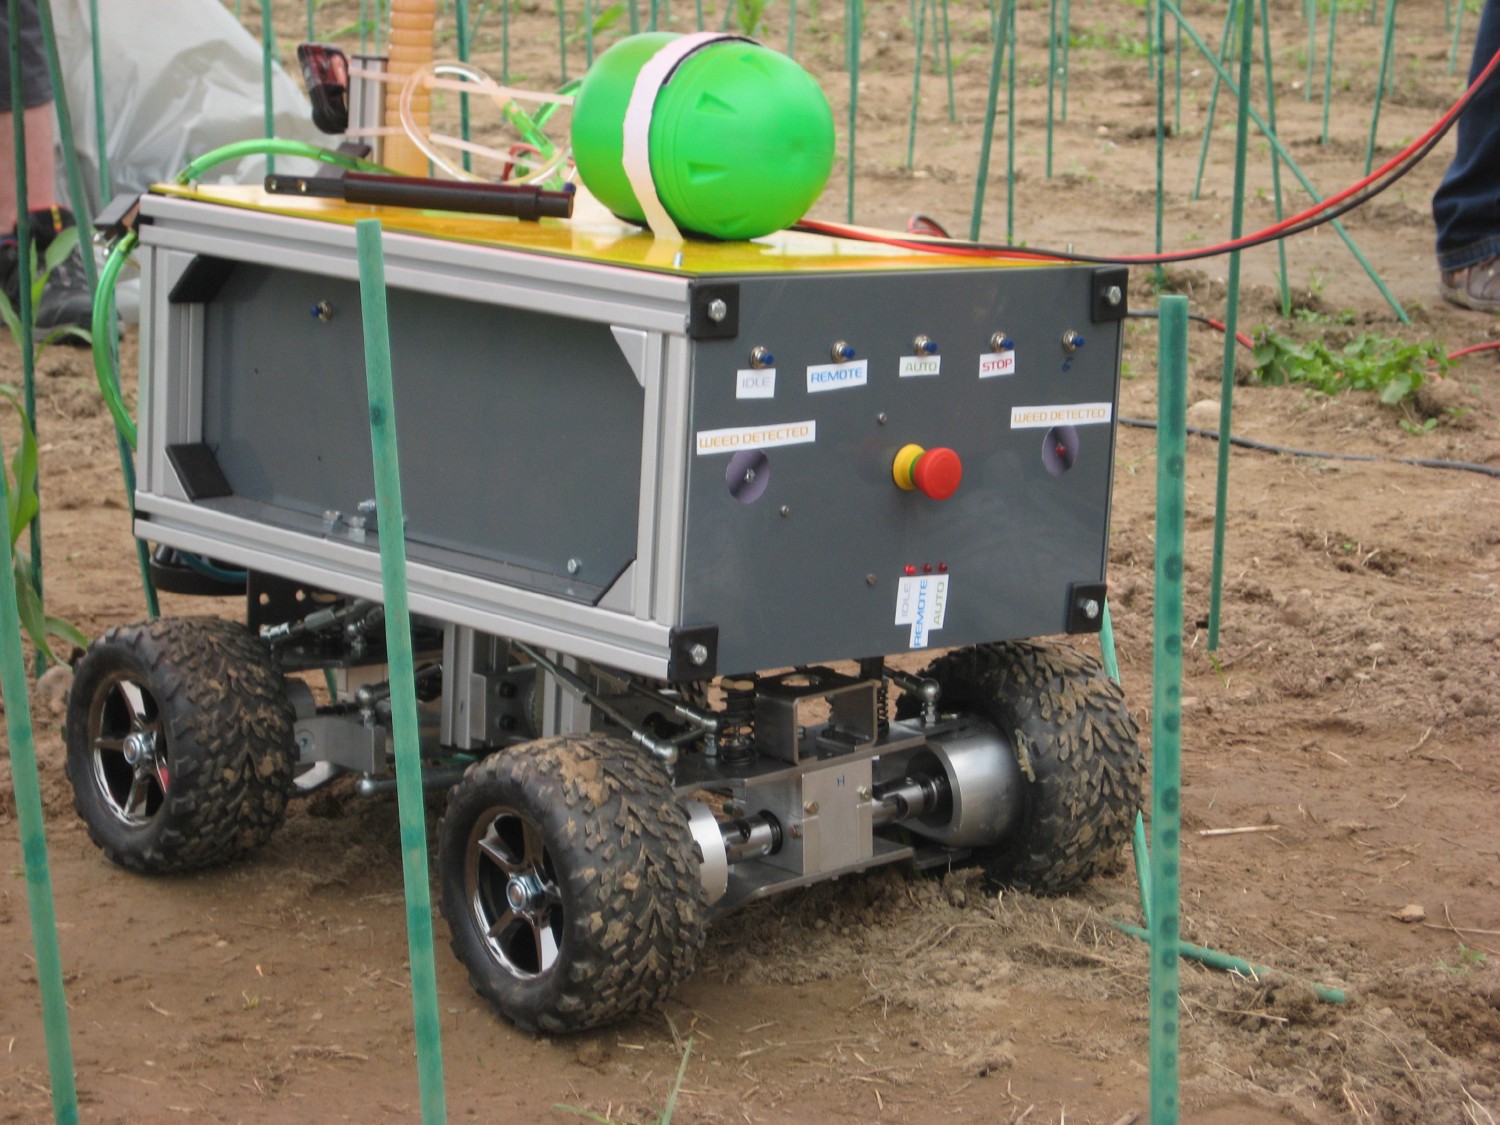
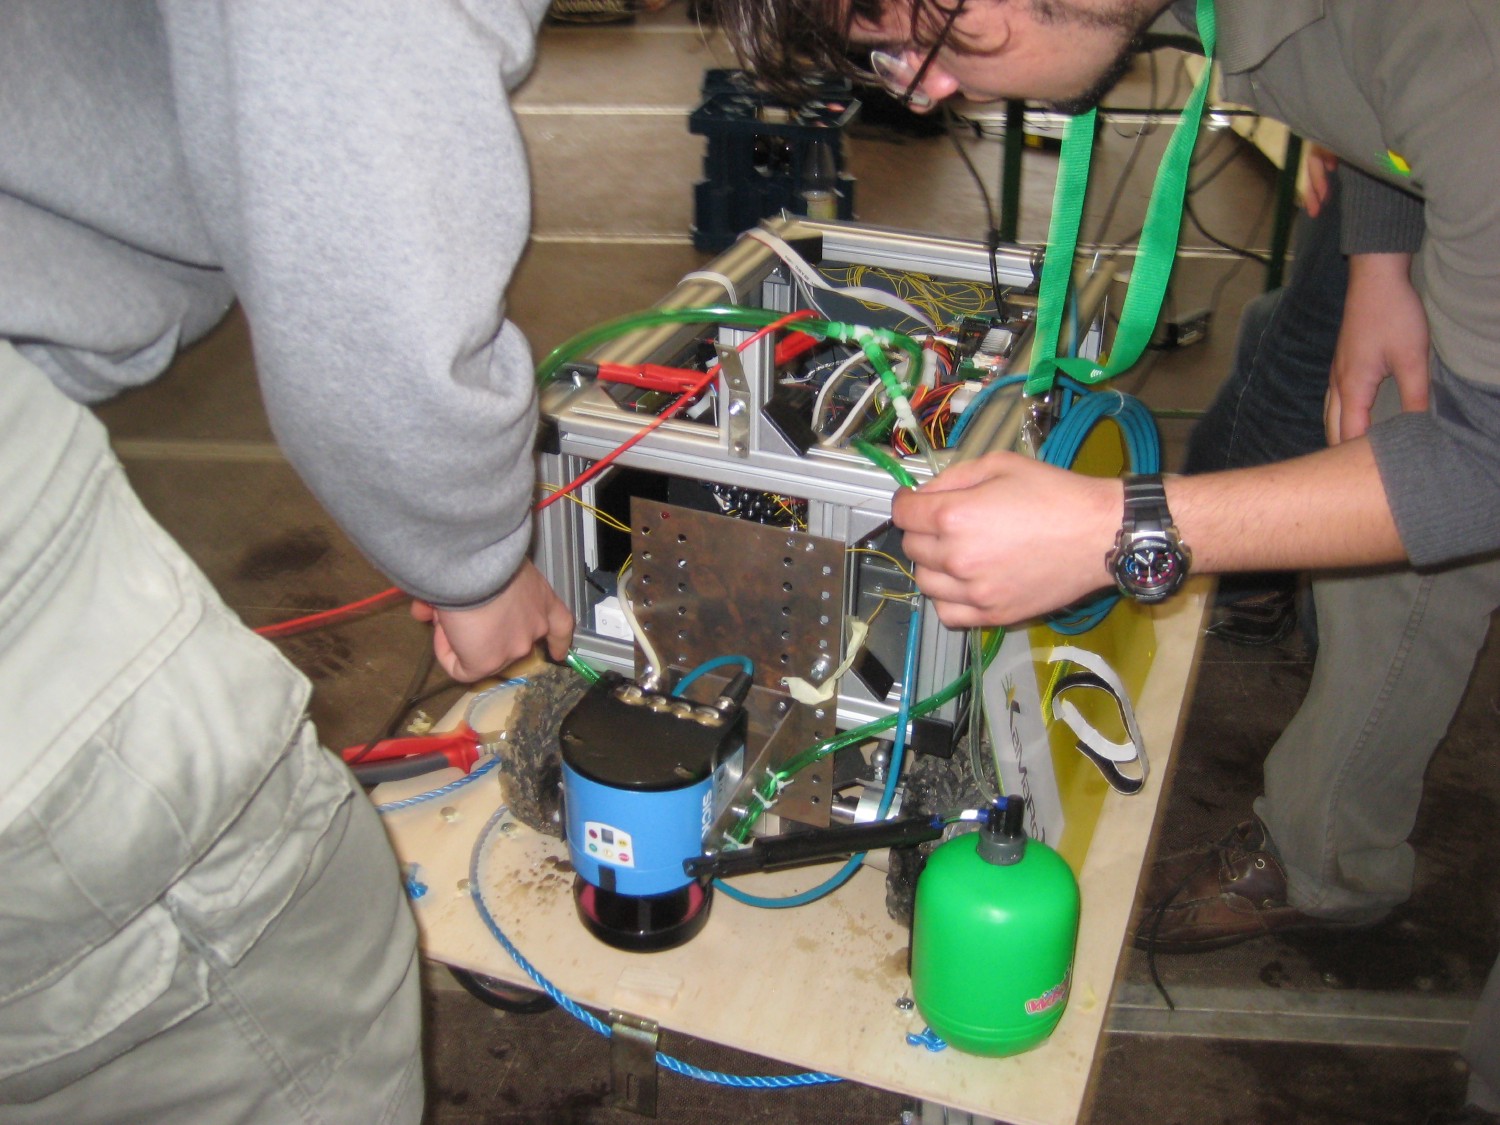
Viele der hier vorgestellten Konzepte wurden nur teilweise umgesetzt, manche komplett anders. Letztendlich ist daraus Beteigeuze, eine komplette Neukonstruktion, bei der auf viele Details geachtet wurde, entstanden.